


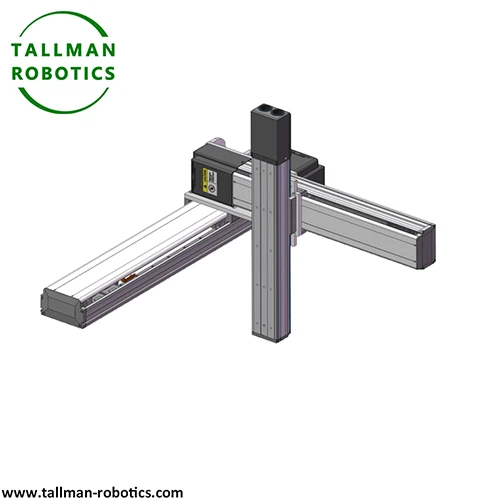

Apakah Robot Cartesian Multi-Axis?
Robot Cartesian berbilang-paksi ialah sistem penentududukan automatik yang menggabungkan berbilang paksi linear-biasanya X, Y, Z, dan kadangkala paksi linear atau putar tambahan-disusun sepanjang arah saling berserenjang untuk mencapai gerakan yang tepat dan boleh diprogramkan dalam volum kerja segi empat tepat yang ditentukan. Melangkaui konfigurasi 3-paksi asas, "berbilang paksi" selalunya menunjukkan paksi perjalanan linear tambahan atau paksi putar tambahan (cth, paksi ke-4 untuk putaran alat) disepadukan ke dalam rangka kerja Cartesian yang diselaraskan yang sama.
Struktur
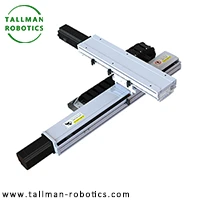
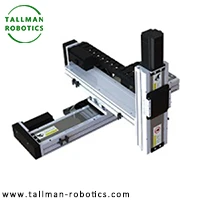
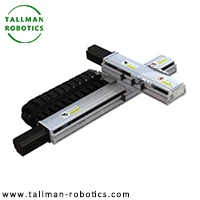
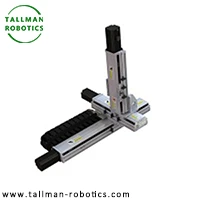
Robot ini terdiri daripada rangka asas yang menyokong rel paksi X-utama, gerabak yang merentasi paksi-X yang membawa pemasangan paksi-Y, paksi-Z untuk gerakan menegak dan paksi linear tambahan atau paksi berputar yang dipasang pada titik alat untuk orientasi bahagian. Setiap paksi digerakkan secara bebas oleh skru bebola, pemacu tali pinggang-atau mekanisme motor linear yang dipasangkan dengan motor servo, dipandu oleh rel linear, dengan pengekod pada setiap paksi yang menyalurkan pengawal gerakan berbilang-pusat untuk pergerakan diselaraskan dan disegerakkan sepenuhnya.
Pertimbangan Pemilihan
Faktor utama termasuk bilangan dan konfigurasi paksi, julat perjalanan setiap paksi, kapasiti muatan, ketepatan kedudukan dan kebolehulangan, kelajuan/pecutan maksimum, jenis pemacu yang dipadankan dengan keperluan ketepatan/kelajuan setiap paksi, tork paksi berputar tambahan dan julat orientasi (jika disertakan) dan keupayaan pengawal untuk interpolasi laluan berbilang{0}}paksi yang diselaraskan.
Aplikasi
Robot Cartesian berbilang-paksi digunakan dalam pemasangan kompleks, mendispens dengan orientasi bahagian, sokongan pemesinan CNC, pencetakan 3D dengan ciri putaran, pemeriksaan ketepatan dan tugas pengendalian bahan yang memerlukan kedua-dua kedudukan linear dan kawalan orientasi tambahan melangkaui gerakan 3 paksi mudah.
Pertimbangan Pemasangan
Bingkai asas mesti dipasang secara aras, segi empat sama dan berlabuh tegar untuk menyokong gabungan beban berbilang-paksi tanpa pesongan. Keserenjangan merentasi semua paksi linear dan penentukuran mana-mana paksi berputar harus disahkan semasa pentauliahan. Pengurusan kabel mesti menampung perjalanan berbilang-paksi serentak dan-sampul penuh,-ketepatan gerakan putaran penuh harus diuji sebelum penggunaan pengeluaran.
Anda dialu-alukan untuk menonton lebih banyak projek atau melawat galeri video kami melalui Youtube: https://www.youtube.com/@tallmanrobotics
|
|
|
|
|
|
TM-FA |
TM-FB |
TM-FB2Z2 |
TM-FBZ2 |
|
|
|
|
|
|
TM-FC |
TM-FCZ |
TM-FD |
TM-FDZ |
|
|
|
|
|
|
TM-FE |
TM-FEZ |
TM-FF |
TM-FFZ |
|
|
|
|
|
|
TM-FG |
TM-FF2 |
TM-FGZ |
TM-FBZ2 |
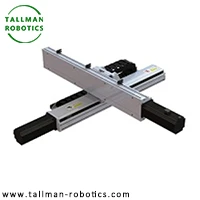
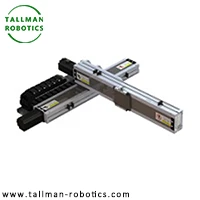
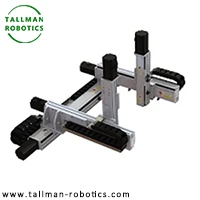
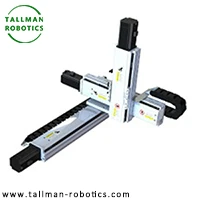


|
Model Setiap Paksi |
Model Setiap Paksi |
Model Setiap Paksi |
||||||
|
Paksi X |
Paksi Y |
Paksi Z |
Paksi X |
Paksi Y |
Paksi Z |
Paksi X |
Paksi Y |
Paksi Z |
|
TM100 |
TM45 |
TM135 |
TM100 |
TM100 |
TM150 |
TM135 |
TM135 |
|
|
TM100 |
TM62 |
TM135 |
TM135 |
TM100 |
TM200 |
TM100 |
TM62 |
|
|
TM100 |
TM100 |
TM45 |
TM135 |
TM135 |
TM135 |
TM200 |
TM100 |
TM100 |
|
TM100 |
TM100 |
TM62 |
TM150 |
TM62 |
TM200 |
TM135 |
TM100 |
|
|
TM100 |
TM100 |
TM100 |
TM150 |
TM100 |
TM62 |
TM200 |
TM150 |
TM100 |
|
TM135 |
TM62 |
TM150 |
TM100 |
TM100 |
TM200 |
TM150 |
TM135 |
|
|
TM135 |
TM100 |
TM62 |
TM150 |
TM135 |
TM100 |
|||
|
Model Setiap Paksi |
Model Setiap Paksi |
Model Setiap Paksi |
|||||||
|
Paksi X |
Paksi Y |
Paksi Z |
Paksi X |
Paksi Y |
Paksi Z |
Paksi X |
Paksi Y |
Paksi Z |
|
|
TM100 |
TM45 |
TM135 |
TM100 |
TM100 |
TM150 |
TM135 |
TM135 |
||
|
TM100 |
TM62 |
TM135 |
TM135 |
TM100 |
TM200 |
TM100 |
TM62 |
||
|
TM100 |
TM100 |
TM45 |
TM135 |
TM135 |
TM135 |
TM200 |
TM100 |
TM100 |
|
|
TM100 |
TM100 |
TM62 |
TM150 |
TM62 |
TM200 |
TM135 |
TM100 |
||
|
TM100 |
TM100 |
TM100 |
TM150 |
TM100 |
TM62 |
TM200 |
TM150 |
TM100 |
|
|
TM135 |
TM62 |
TM150 |
TM100 |
TM100 |
TM200 |
TM150 |
TM135 |
||


Soalan Lazim
Bagaimanakah robot Cartesian berbilang paksi-berbeza daripada robot Cartesian 3 paksi standard?
Robot Cartesian berbilang-paksi termasuk paksi linear atau putar tambahan melebihi X, Y, Z standard, membolehkan gerakan yang lebih kompleks seperti putaran bahagian atau perjalanan lanjutan yang tidak mungkin dilakukan dengan persediaan 3 paksi asas.
Bolehkah robot Cartesian berbilang-paksi menyertakan gerakan berputar?
Ya, banyak konfigurasi menambah paksi berputar, selalunya pada titik alat paksi Z-, untuk membenarkan bahagian atau orientasi alat sambil mengekalkan struktur Cartesan linear teras untuk kedudukan utama.
Apakah industri yang biasa menggunakan robot Cartesian berbilang-paksi?
Ia digunakan secara meluas dalam pemasangan elektronik, pengendalian komponen automotif, pembungkusan, percetakan 3D, dan aplikasi pendispensan ketepatan yang memerlukan kedua-dua kedudukan linear dan kawalan paksi tambahan.
Bagaimanakah penambahan paksi mempengaruhi kerumitan pengaturcaraan?
Paksi tambahan memerlukan pengawal gerakan yang lebih canggih yang mampu menyelaraskan interpolasi berbilang-paksi, meningkatkan kerumitan pengaturcaraan berbanding dengan gerakan 3-titik paksi-ke-titik yang lebih mudah.
Apakah kapasiti muatan biasa bagi robot Cartesian berbilang-paksi?
Kapasiti muatan berbeza dengan ketara mengikut saiz bingkai dan jenis pemacu, antara beberapa kilogram untuk unit atas bangku padat hingga ratusan kilogram untuk sistem gantri berbilang-berskala industri.
Cool tags: robot cartesian berbilang paksi, pengeluar robot kartesian berbilang paksi China, pembekal, kilang


